Onde a parte fundamental parou
- PCA: os autovetores da covariância; o autovalor é a variância guardada; ele tem
transform. - t-SNE e UMAP: mapas que guardam os vizinhos de cada ponto; tamanhos, distâncias entre grupos e eixos não significam nada.
- Sete afirmações proibidas, dadas como regras.
O caminho desta parte
- Armadilhas do PCAunidades, vazamento, alvo, fatores, one-hot
- Dar nota a um mapatrustworthiness; o Isomap e a família de variedades
- Pôr o t-SNE à provagrupos no ruído; eixos e sementes
- Pontos novos, todas as escalaso
transformdo UMAP; trustworthiness em todo k
Cinco armadilhas do PCA
- Não padronizar colunas em unidades diferentes: você mede a unidade (vinhos: PC1 = prolina, 99,8%).
- Ajustar antes da divisão: as linhas de teste moldam a projeção.
- Supor que os componentes de alta variância são os úteis para prever: o PCA nunca olha o alvo.
- Ler componentes como fatores do mundo real: os sinais são arbitrários; autovalores próximos admitem qualquer rotação.
- PCA em colunas one-hot sem pensar: uma coluna 0/1 com fração \(p\) de uns tem variância \(p(1-p)\), então categorias raras somem.
Uma nota para um mapa: a trustworthiness
Dos \(k\) vizinhos mais próximos de cada ponto no mapa, quantos eram vizinhos de verdade no espaço original? Os intrusos custam mais quanto mais longe estavam de fato. 1 = nenhum intruso.
mapa aleatório
PCA no rocambole
Isomap
Uma aposta, muitos métodos
A aposta: a distância euclidiana só é confiável localmente. MDS = escalonamento multidimensional; LLE = imersão localmente linear (locally linear embedding).
| método | ideia | situação hoje |
|---|---|---|
| Kernel PCA | PCA no espaço de um núcleo | escolher o núcleo; memória \(O(n^2)\) |
| MDS | manter todas as distâncias | base histórica; aglomeração |
| Isomap | MDS em distâncias no grafo (geodésicas) | atalhos entre camadas |
| LLE / laplaciano do grafo | reconstruções locais / laplaciano | ancestrais do UMAP |
| t-SNE | casar vizinhanças | padrão de visualização desde 2008 |
| UMAP | grafo difuso + layout otimizado | padrão atual em grande escala |
| Autoencoder | uma rede aprende o mapa e o inverso | reversível; ponte para o deep learning |
O t-SNE encontra grupos no ruído
200 pontos de ruído uniforme em 10 colunas. Um agrupamento k-means avaliado pela silhueta (perto de 1 para grupos separados, perto de 0 quando não há grupos) diz quão "agrupado" parece um conjunto de pontos.
| melhor silhueta | trustworthiness | |
|---|---|---|
| o próprio ruído de 10 colunas | 0,09 | |
| o mapa t-SNE dele, perplexidade 30 | 0,38 | 0,86 |
| ruído de 4 colunas, mapa t-SNE | 0,43 | 0,97 |
Eixos e execuções
A perda depende só das distâncias no mapa: girá-lo ou espelhá-lo não muda nada. Dígitos, inicialização aleatória, semente 0 contra as sementes 1, 2 e 3:
|correlação| dos eixos horizontais
1,0; 0,0; 0,1
a semente 2 saiu girada de um quarto de volta
vizinhos em comum
90%, 94%, 85%
no ruído: só 47%
init="pca" (o padrão) torna o mapa reprodutível, o que não é o mesmo que estável.O UMAP posiciona pontos novos, medido
Os dígitos: o UMAP ajustado em 80% das imagens e depois reducer.transform nos outros 20%.
hasattr(PCA(), "transform")    # True
hasattr(TSNE(), "transform")   # False
reducer = umap.UMAP(n_neighbors=15, min_dist=0.1, random_state=0).fit(X_tr)
E_te = reducer.transform(X_te)                 # 360 imagens novas, o mesmo mapa
imagem nova ao lado do próprio dígito
t-SNE
sem transform: acrescentar pontos exige recalcular o mapa inteiro, o que mexe também nos pontos antigos
PCA vs t-SNE, lado a lado
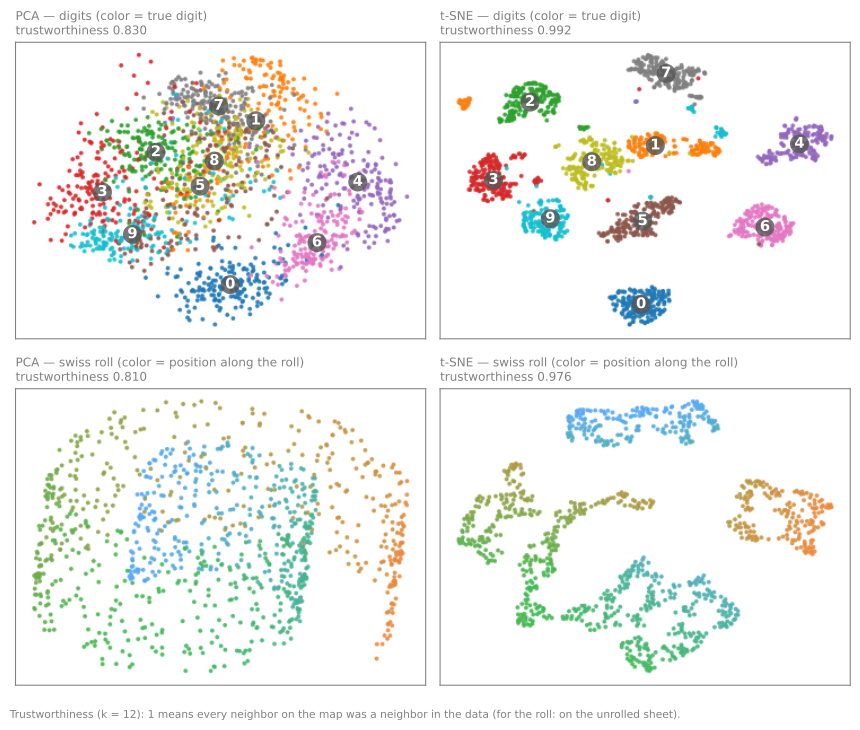
Trustworthiness nos dígitos, para vizinhanças de tamanho \(k\):
| k=5 | k=30 | k=100 | |
|---|---|---|---|
| PCA | 0,830 | 0,830 | 0,835 |
| t-SNE | 0,995 | 0,985 | 0,963 |
| UMAP | 0,989 | 0,983 | 0,961 |
O t-SNE parte os 1 em ilhas e corta o rocambole em pedaços. Não há vencedor até você dizer qual escala lhe interessa.
Resumo: uma redução precisa de um número
| para afirmar que... | meça |
|---|---|
| \(k\) componentes guardam quase tudo | a variância explicada acumulada; o erro de reconstrução |
| o mapa mantém os vizinhos de cada ponto | a trustworthiness, em mais de um \(k\) (aleatório ≈ 0,5) |
| os grupos do mapa existem | um agrupamento no espaço original; uma comparação nula |
| a figura é estável | a sobreposição de vizinhos entre sementes, perplexidades, amostras |
| o mapa funciona em dados novos | transform (PCA, UMAP), avaliado em linhas separadas |
Números nos mapas, passos 5 a 8
- O mesmo notebook e a mesma sessão do lab fundamental:
X,y,X_new,maps,reducerdos passos 1 a 4. - Passos: 5. dar nota aos mapas com a trustworthiness · 6. perplexidade · 7. UMAP:
n_neighbors,min_dist, imagens novas · 8. testar uma afirmação proibida. - Em cada passo, responda ao Preveja antes de rodar.
- Simulações: um mapa que não sabe nada (passo 5) e o t-SNE não tem transform, então recomece (passo 7).
Ritmo: passo 5 e a primeira simulação em 8 min; passo 6 em 5 min; passo 7 e a segunda simulação em 12 min; passo 8 em 5 min.