Exemplos
Estes exemplos demonstram como modelar diferentes problemas de busca com o AI Gym.
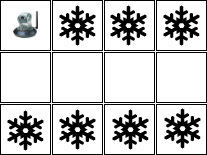
Mundo do aspirador
VacuumWorldGeneric.py recebe um arquivo de texto que descreve os cômodos
sujos e a posição inicial do robô. No mapa, 0 significa limpo e 1 significa
sujo.
Execute o exemplo com o arquivo de configuração, a linha e a coluna:
As ações disponíveis movem o robô para a esquerda, direita, cima ou baixo, ou limpam o cômodo atual. Uma solução válida alcança um estado no qual todos os cômodos estão limpos.
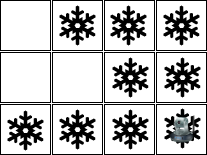
Outra configuração pode iniciar o robô na linha 2 e coluna 3:
Problema da ponte do U2
Os quatro integrantes do U2 precisam atravessar uma ponte em 17 minutos. É noite, eles possuem uma lanterna e no máximo duas pessoas podem atravessar juntas. Bono, Edge, Adam e Larry levam, respectivamente, 1, 2, 5 e 10 minutos. Uma dupla se move na velocidade da pessoa mais lenta.
O objetivo é levar todas as pessoas e a lanterna para o outro lado com o menor custo total.
Quebra-cabeça de 8 peças
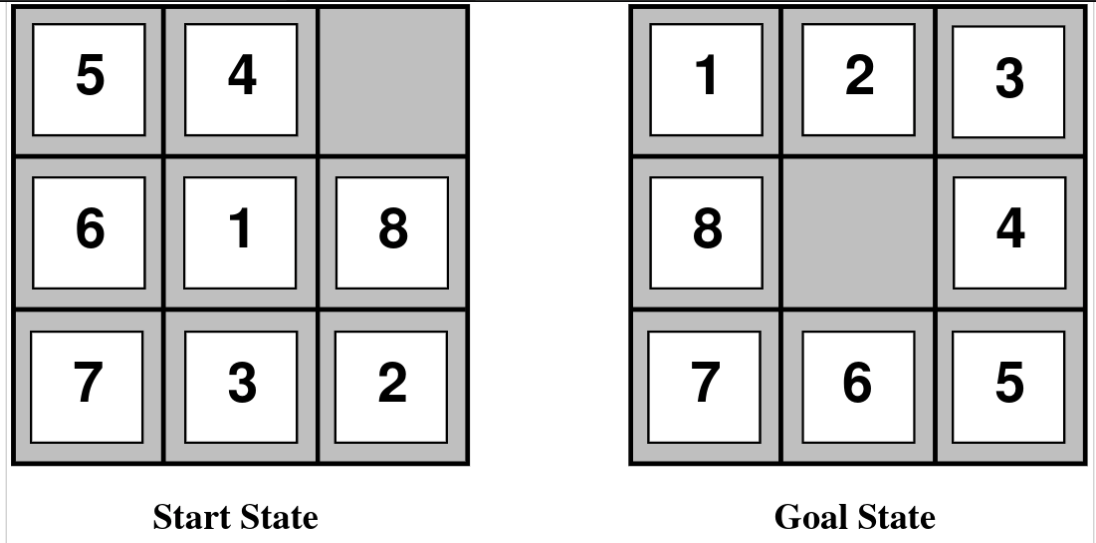
O exemplo do quebra-cabeça de 8 peças utiliza A* para organizar as peças numeradas no estado objetivo.
Jogo da Velha
O exemplo de Jogo da Velha modela uma partida 3×3 completa para o MinMax. O
X é representado por 1 e maximiza a utilidade; O é representado por -1 e a
minimiza; casas vazias utilizam 0.
Cada estado armazena um tabuleiro imutável e o próximo jogador. successors()
cria um estado para cada casa vazia. cost() retorna uma utilidade terminal
alta para uma vitória e uma estimativa baseada nas linhas no limite de
profundidade.
Execute o exemplo a partir da raiz do projeto:
Para exibir a árvore de decisão, altere a chamada final para
play(trace=True). O MinMax exibe dois níveis por padrão, preservando o
caminho selecionado completo. Aumente trace_max_depth apenas para árvores
pequenas.