Robótica Computacional - Simulado AF 2
Atualização dos Pacote (ROS 2)
Execute os comandos abaixo para atualizar os pacotes da ros2 obrigatórios para a prova:
cd ~/colcon_ws/src/my_simulation
git stash
git pull
cd ~/colcon_ws/src/insperbot
git pull
cb
Configuração do Pacote (ROS 2)
- Preparação Inicial: O repositório é informado no Blackboard (veja Sobre as APS). Clone-o dentro da pasta
colcon_ws/src/no seu SSD. -
Criação do Pacote ROS 2: Dentro do diretório do seu repositório, crie um novo pacote chamado
simulado_2.- Dica: Para utilizar os modulos desenvolvidos no módulo 3, inclua o pacote
my_packagecomo dependência do seu pacote, e então, importe como nos exemplos do módulo 3.
- Dica: Para utilizar os modulos desenvolvidos no módulo 3, inclua o pacote
Exercício 1
Baseando-se no código base_control.py do módulo 3, crie um arquivo chamado q1.py contendo uma classe denominada Circuito. Esta classe deve implementar um nó chamado circuito_node, responsável por fazer com que o robô simulado siga a linha amarela, ao completar uma volta, gire 90 graus e vá até a caixa da cor passada na criação da classe Circuito.
Utilize o comando abaixo para iniciar o simulador no mapa da prova:
ros2 launch my_gazebo circuito.launch.py
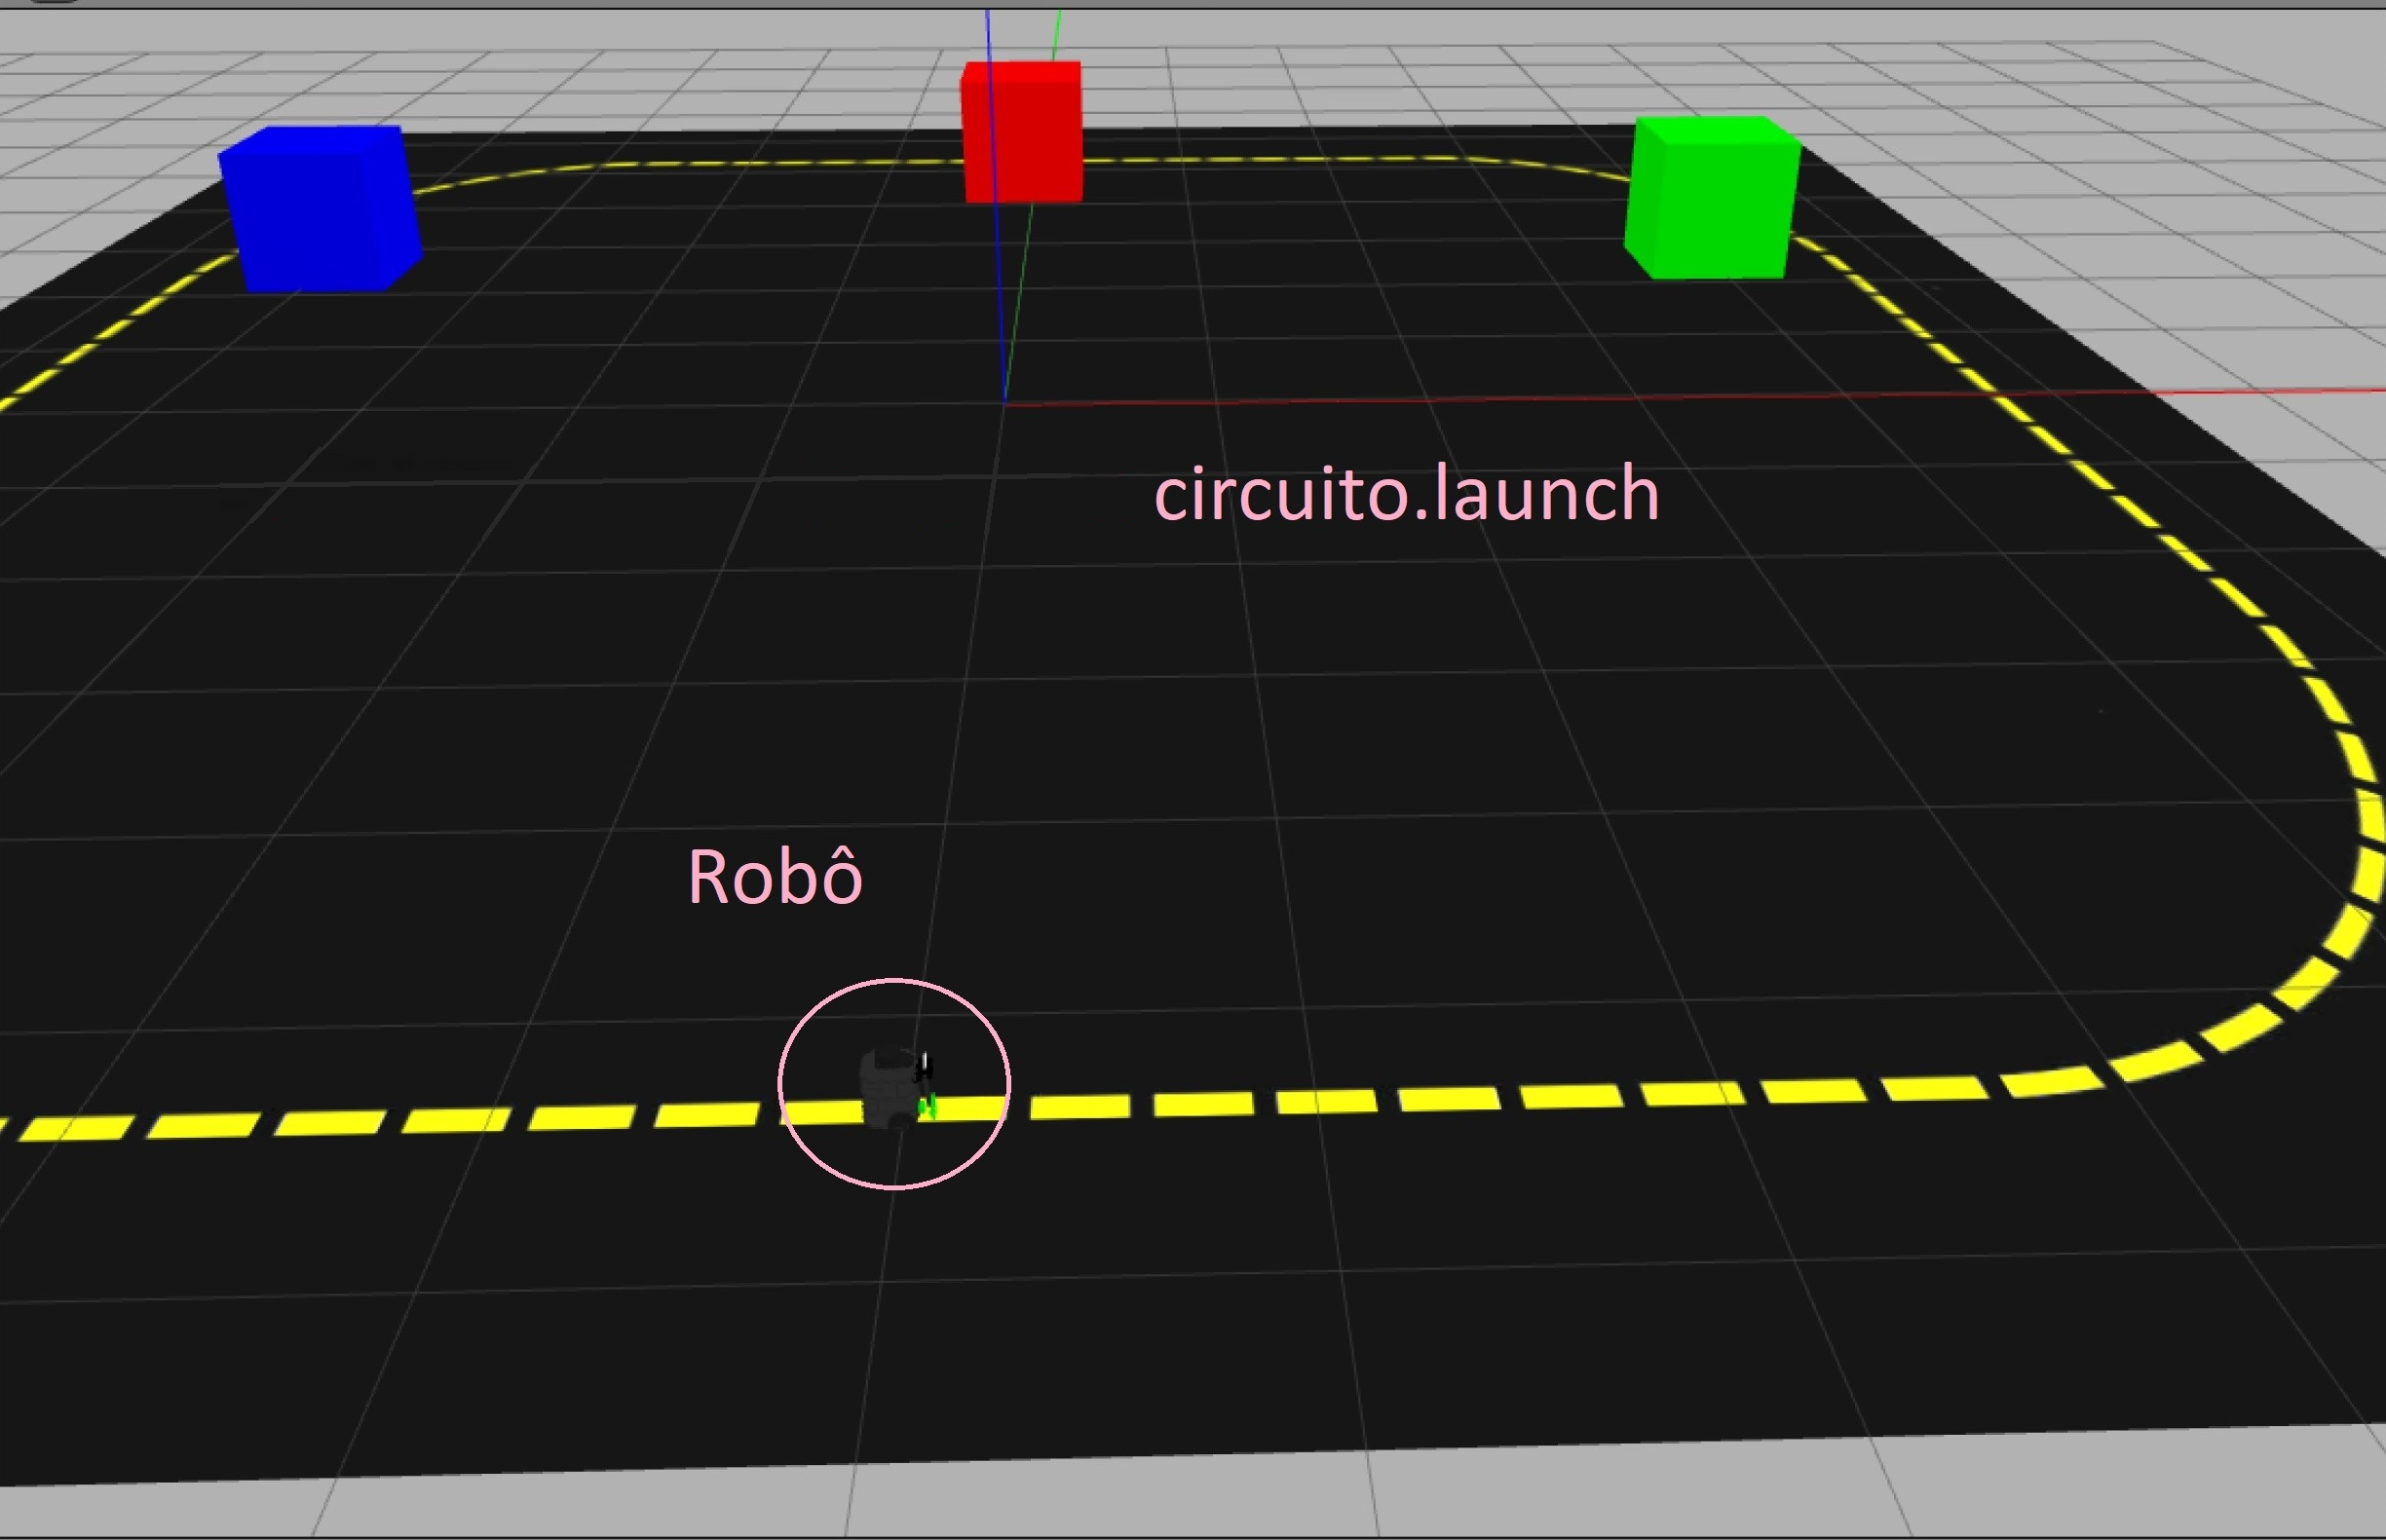
O nó criado deve:
- Dar uma volta completa na pista, parando na posição inicial
- Girar 90 graus e parar olhando na direção das caixas.
- Centralizar na caixa da cor passada na criação da classe
Circuito - vai até a caixa da cor selecionada, parando quando estiver a bem próxima
- volta para posição inicial e para
Restrições
- Deve existir o arquivo chamado
q1.py. - O programa deve ser executado sem erros.
- A classe deve se chamar
Circuito. - A implementação deve seguir a estrutura da classe
Circuito, conforme exemplo nobase_control.py. - A função
controldeve ser a única a publicar no tópico/cmd_vel. - A função
controldeve ser idêntica à do arquivobase_control.py. Todas as decisões de controle devem ocorrer dentro dos nós, sem alterações na funçãocontrol. - Não utilizar loops infinitos ou
sleepdurante o controle do robô.
Exercício 2
Baseando-se no código base_control.py do módulo 3, crie um arquivo chamado q2.py contendo uma classe denominada Aleatorio. Esta classe deve implementar um nó chamado aleatorio_node, responsável por fazer com que o robô simulado gire a uma velocidade de 0.5 rad/s por um tempo aleatório entre 5 e 10 segundos, e então realizar um comportamento diferente dependendo da cor da caixa mais prevalecente no campo de visão do robô.
Utilize o comando abaixo para iniciar o simulador no mapa da prova:
ros2 launch my_gazebo caixas.launch.py
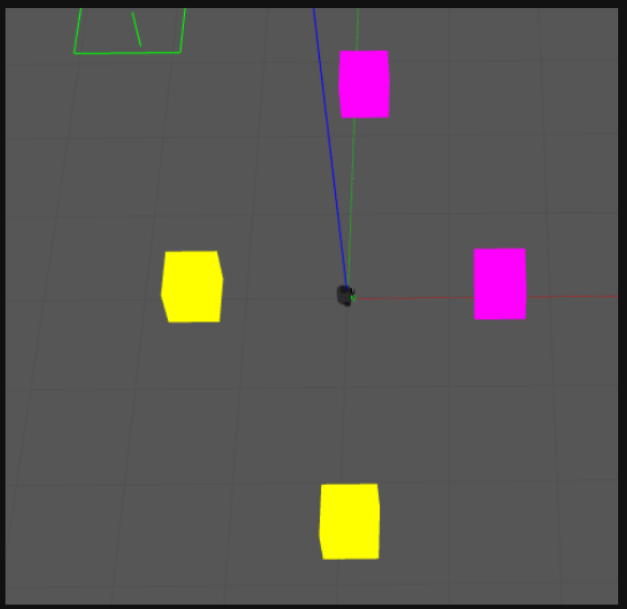
O nó criado deve:
- Girar a uma velocidade de 0.5 rad/s por um tempo aleatório entre 5 e 10 segundos
- Parar de girar.
- Identificar a cor da caixa mais prevalecente no campo de visão do robô
- Realizar um comportamento diferente dependendo da cor da caixa mais prevalecente:
- Magenta: Se aproximar da caixa enquanto centraliza a caixa no campo de visão
- Amarela: Se afastar da caixa enquanto centraliza a caixa no campo de visão
- Voltar para posição inicial e parar
Restrições
- Deve existir o arquivo chamado
q2.py. - O programa deve ser executado sem erros.
- A classe deve se chamar
Aleatorio. - A implementação deve seguir a estrutura da classe
Aleatorio, conforme exemplo nobase_control.py. - A função
controldeve ser a única a publicar no tópico/cmd_vel. - A função
controldeve ser idêntica à do arquivobase_control.py. Todas as decisões de controle devem ocorrer dentro dos nós, sem alterações na funçãocontrol. - Não utilizar loops infinitos ou
sleepdurante o controle do robô.
Extra
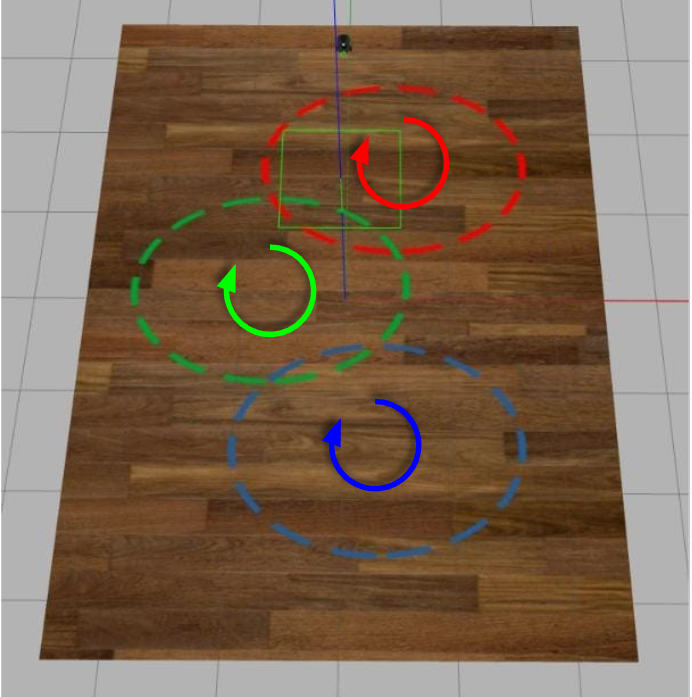
O robô deve seguir a linha no sentido da imagem abaixo, e ao completar uma volta, deve mudar de pista até completar uma volta em todas as pistas e parar.
ros2 launch my_gazebo pista_circulos.launch.py